


Koja je najveća udaljenost koju Omni Drive robot može prijeći bez punjenja?
Kao dobavljač Omni Drive robota, često se susrećem s upitima kupaca o maksimalnoj udaljenosti koju naši roboti mogu prijeći bez punjenja. Ovo je ključno pitanje, posebno za industrije koje se oslanjaju na kontinuirani rad automatiziranih vođenih vozila (AGV) kako bi pojednostavile svoju logistiku i proizvodne procese. U ovom postu na blogu istražit ću čimbenike koji utječu na udaljenost putovanja robota Omni Drive i pružiti uvid u to kako optimiziramo svoje proizvode da postignemo najbolje moguće performanse.
Razumijevanje Omni Drive robota
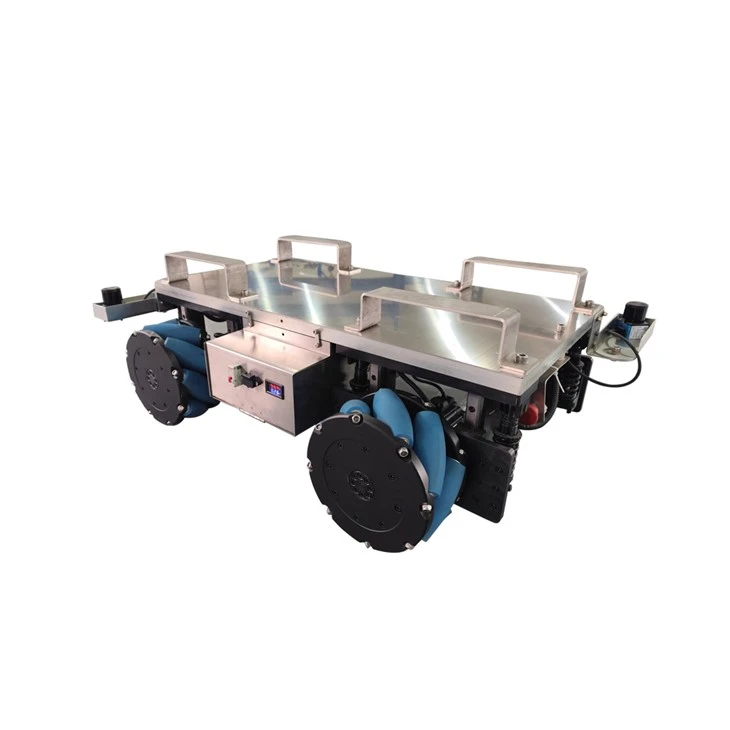
Prije nego što razgovaramo o udaljenosti putovanja, ukratko shvatimo što su Omni Drive roboti. Omni Drive roboti, također poznati kaoPuni smjer AGViliSvi smjerovi AGV, vrsta su automatiziranog vođenog vozila koje se može kretati u bilo kojem smjeru bez potrebe za složenim mehanizmima za upravljanje. Ovi roboti opremljeni su višesmjernim kotačima, kao što su Mecanum kotači ili Omni kotači, koji im omogućuju izvođenje bočnih, dijagonalnih i rotacijskih pokreta s lakoćom. Ova jedinstvena mobilnost čini ih idealnim za primjene koje zahtijevaju precizno pozicioniranje i fleksibilnost, kao što su rukovanje materijalom, skladištenje i montažne trake.
Čimbenici koji utječu na udaljenost putovanja
Maksimalna udaljenost koju Omni Drive Robot može prijeći bez ponovnog punjenja ovisi o nekoliko čimbenika, uključujući kapacitet baterije, potrošnju energije robota, teret koji nosi i radno okruženje. Pogledajmo pobliže svaki od ovih čimbenika:
- Kapacitet baterije: Baterija je primarni izvor energije za Omni Drive Robot. Što je veći kapacitet baterije, robot može duže raditi bez ponovnog punjenja. U našoj tvrtki koristimo litij-ionske baterije velikog kapaciteta koje nude visoku gustoću energije i dug radni vijek. Ove su baterije osmišljene kako bi osigurale postojano napajanje robota, čak i pod velikim opterećenjem.
- Potrošnja energije: Potrošnja energije Omni Drive Robota ovisi o nekoliko čimbenika, uključujući vrstu motora, upravljački sustav i način rada. Naši roboti opremljeni su energetski učinkovitim motorima i naprednim sustavima upravljanja koji optimiziraju potrošnju energije na temelju zadatka koji se obavlja. Na primjer, kada se robot kreće malom brzinom ili nosi lagani teret, kontrolni sustav će smanjiti izlaznu snagu radi uštede energije.
- Nosivost: Kapacitet opterećenja Omni Drive Robota odnosi se na najveću težinu koju može nositi. Što je teret veći, robot treba više snage za kretanje, što će smanjiti udaljenost putovanja. Naši roboti dizajnirani su za rukovanje širokim rasponom tereta, od nekoliko kilograma do nekoliko tona. Prilikom odabira robota za određenu primjenu, važno je uzeti u obzir nosivost i osigurati da je dovoljna za zadatak.
- Radno okruženje: Radno okruženje također igra značajnu ulogu u udaljenosti putovanja Omni Drive Robota. Čimbenici poput površine poda, temperature i vlažnosti mogu utjecati na performanse robota i njegove baterije. Na primjer, hrapava ili neravna površina poda povećat će trenje između kotača i tla, što će zahtijevati više snage za pomicanje robota. Slično tome, ekstremne temperature ili visoka vlažnost mogu smanjiti trajanje baterije i performanse.
Optimiziranje udaljenosti putovanja
U našoj tvrtki poduzimamo nekoliko mjera za optimizaciju udaljenosti putovanja naših Omni Drive robota. Evo nekih od ključnih strategija koje koristimo:
- Sustav upravljanja baterijom: Naši roboti opremljeni su sofisticiranim sustavom upravljanja baterijom (BMS) koji prati stanje baterije u stvarnom vremenu i optimizira proces punjenja i pražnjenja. BMS osigurava da je baterija napunjena do svog punog kapaciteta i sprječava prekomjerno punjenje ili prekomjerno pražnjenje, što može oštetiti bateriju i smanjiti njezin životni vijek.
- Energetski učinkovit dizajn: Koristimo napredne tehnike dizajna i materijale kako bismo smanjili težinu i potrošnju energije naših robota. Na primjer, koristimo lagane aluminijske okvire i plastiku visoke čvrstoće kako bismo smanjili ukupnu težinu robota. Također koristimo energetski učinkovite motore i upravljačke sustave koji smanjuju potrošnju energije bez ugrožavanja performansi.
- Inteligentni navigacijski sustav: Naši roboti opremljeni su inteligentnim navigacijskim sustavom koji koristi senzore i algoritme za optimizaciju planiranja putanje i izbjegavanje prepreka. Navigacijski sustav osigurava da robot ide najkraćom i najučinkovitijom rutom do odredišta, čime se smanjuje vrijeme putovanja i potrošnja energije.
- Daljinski nadzor i održavanje: Nudimo uslugu daljinskog nadzora i održavanja koja nam omogućuje praćenje performansi naših robota u stvarnom vremenu i otkrivanje potencijalnih problema prije nego što postanu ozbiljni. Naši tehničari mogu daljinski dijagnosticirati i otkloniti probleme, pa čak i izvršiti ažuriranja softvera i podešavanja parametara kako bi optimizirali rad robota.
Studija slučaja: Putna udaljenost u skladišnoj aplikaciji
Kako bismo ilustrirali utjecaj gore navedenih čimbenika na udaljenost putovanja Omni Drive robota, razmotrimo studiju slučaja skladišne aplikacije. U ovom scenariju, robot se koristi za prijevoz paleta s robom iz skladišnog prostora u otpremni prostor. Udaljenost između ta dva područja je otprilike 100 metara, a robot treba više puta dnevno.
- Kapacitet baterije: Robot je opremljen litij-ionskom baterijom od 48 V, 100 Ah, koja daje ukupni energetski kapacitet od 4,8 kWh.
- Potrošnja energije: Potrošnja energije robota ovisi o teretu koji nosi i načinu rada. Kada robot nosi punu paletu robe, potrošnja energije je otprilike 1,5 kW. Kada se robot kreće prazan, potrošnja energije je otprilike 0,5 kW.
- Nosivost: Robot ima nosivost od 2 tone, što je dovoljno za nošenje pune palete robe.
- Radno okruženje: Pod skladišta je gladak i ravan, a temperatura i vlažnost su unutar normalnog raspona.
Na temelju gore navedenih parametara možemo izračunati udaljenost putovanja robota bez ponovnog punjenja. Uz pretpostavku da robot napravi kružno putovanje od 200 metara po putovanju, te da nosi punu paletu robe na putu do područja otpreme i vrati se prazan, ukupna potrošnja energije po putovanju je približno 1,5 kWh (1,5 kW x 1 sat za natovareno putovanje + 0,5 kW x 1 sat za prazno putovanje). Stoga robot može napraviti otprilike 3 putovanja bez punjenja, što odgovara ukupnoj udaljenosti putovanja od približno 600 metara.
Zaključak
Zaključno, maksimalna udaljenost koju Omni Drive Robot može prijeći bez ponovnog punjenja ovisi o nekoliko čimbenika, uključujući kapacitet baterije, potrošnju energije, nosivost i radno okruženje. Optimiziranjem ovih čimbenika možemo značajno povećati udaljenost putovanja naših robota i poboljšati njihovu izvedbu i učinkovitost. U našoj tvrtki, predani smo pružanju našim kupcima visokokvalitetnih Omni Drive robota koji nude najbolju moguću udaljenost putovanja i performanse. Ako ste zainteresirani saznati više o našim proizvodima ili imate pitanja o udaljenosti putovanja naših robota, slobodno to učinitekontaktirajte nasza konzultacije. Radujemo se suradnji s vama kako bismo pronašli najbolje rješenje za vašu aplikaciju.

Reference
- "Omnidirectional Mobile Robots: A Review", AK Saha i SK Saha, u Robotics and Autonomous Systems, sv. 60, br. 10, str. 1397-1409, 2012.
- "Sustavi upravljanja baterijama za električna vozila: problemi, dizajn i arhitekture", ME Khan, AME Eltamaly i AM Sharaf, u IEEE Transactions on Industrial Electronics, sv. 64, br. 1, str. 18-28, 2017.
- "Energetsko učinkovito planiranje puta za mobilne robote u skladišnim okruženjima", autori Y. Zhang, Y. Wang i X. Li, u IEEE Transactions on Automation Science and Engineering, sv. 16, br. 2, str. 387-398, 2019.